
.svg) 12 時間前
2
5本の指で歩く、そのどこが難しいのか
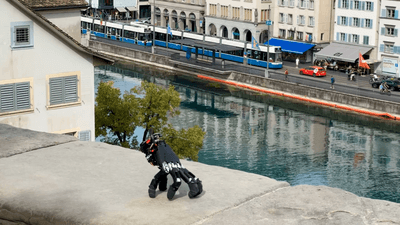 5本の指で歩く、そのどこが難しいのか / Credit: IFLScience
研究チームはもともと、物を扱うためのロボット用ハードウェアを開発してきました。
その次の目標として、自分で移動できるほど器用な手を作れないか試してみたのです。
指が5本あるのだから、5本足のロボットと同じように歩けそうに思えるかもしれません。
しかし、研究室の博士課程に在籍するアミール・カゼミプール氏は「人間のような形が、それを意外なほどやっかいにしました」と振り返ります。
普通の脚のロボットなら脚は規則正しく並んでいますが、人の手は5本の指の長さがバラバラで、親指だけが離れた位置に付いているからです。
さらに、指を1本動かすたびに、手全体がどこで支えられているかが変わってしまいます。
カゼミプール氏によると、キーを押したり何かを押したりする動作も、もはや物を扱うだけの作業ではなく、バランスを取る問題にもなるといいます。
床に手をついた状態で指を1本上げれば、残りの指だけで体を支え直さなければならないというわけです。
それでも研究チームは、この人の手らしい作りをあえて崩さずに残しました。
形を歩きやすく作り替えるのではなく、この形に合った動き方のほうを探すことにしたのです。
ひとりで歩き出した「手」、転ばされた時の結末は?
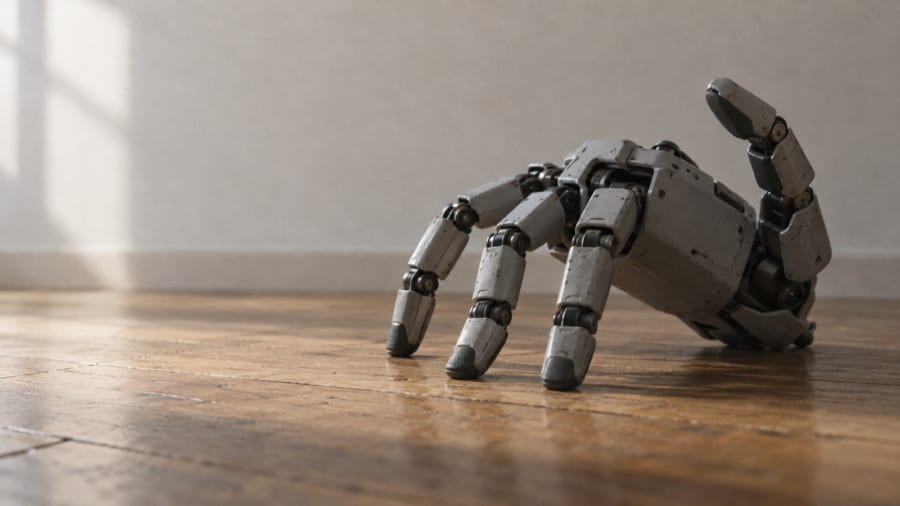 ひとりで歩き出した「手」、転ばされた時の結末は? / ※画像はイメージです。Credit: Generated by Codex (gpt-image), ナゾロジー編集部
動き方を見つけるために使われたのが「強化学習」という方法です。
強化学習とは、コンピューターが試行錯誤を繰り返し、うまくいった動きを覚えながら上達していく学習のやり方です。
このとき研究チームは、本物のロボットハンドの振る舞いを実際に測り、その結果をシミュレーション作りに生かしました。
カゼミプール氏は、これによって画面の上でそれらしく見えるだけでなく、訓練に本当に役立つシミュレーションができたと話しています。
こうして動き方を学んだ手は、カーペット、木の床、芝生、砂利、タイルと、さまざまな地面の上でテストされました。
そのどれもを、手は楽々と渡り歩いてみせたのです。
実際の画像はこちら
さらに目を引くのが、転んだ後の立ち直り方です。
ひっくり返っても、手は指で地面を押して体を起こし、ふたたび5本の指で立って歩き出せます。
研究チームが25通りのぎこちない姿勢に手を置いてみたところ、そのうち21通り、割合にして84%の姿勢から自力で立ち直りました。
ただし、この研究はまだ専門家の査読を受けていないプレプリント論文として公開された段階です。
また、研究チームの狙いは、不気味な手を作ること自体ではありません。
この手は、より大きな「親」ロボットの一部として働くことが想定されています。
必要な時には手だけが外れて、たとえば救助活動でがれきの中をはって進むなど、狭い場所を探索できるというアイデアです。
これは、全体としても、部品ひとつひとつとしても役に立つ「モジュール式」のロボットを目指す考え方の一部でもあります。
カゼミプール氏は「専門的なロボットの部品に、役立つ時には単独で働けるだけの能力を持たせつつ、ロボット全体にも貢献させることに関心があります」と語っています。
ちなみに今年に入ってからは、偶然のようですが、スイスの別のチームも歩くロボットハンドの設計を発表していました。
そちらもThingにそっくりでしたが、そのチームは奇妙な一家よりも自然から着想を得たのだと強調していたそうです。
ホラー作品の中で人を驚かせてきた「歩く手」は、いつの日か、転んでも指で起き上がりながら、がれきのすき間へ真っ先にもぐり込んでくれる頼もしい救助隊員になるのかもしれません。
もっとも、夜中に台所の床をこの手が歩いていたら、救助される前にこちらが気絶してしまいそうです。


 English (US) ·
 Japanese (JP) ·